Ontdek het CAN XL protocol, de aanvulling op CAN FD voor snelheden op ethernet niveau en veel grotere data packages om ethernet frames mee te kunnen verzenden.
Auto netwerken
In het snel veranderende landschap van de auto-elektronica zijn moderne voertuigen getransformeerd van een puur mechanisch systeem tot een geavanceerd netwerk platform. Tegenwoordig zijn auto’s uitgerust met een dicht netwerk van sensoren en controllers, die voortdurend grote hoeveelheden gegevens uitwisselen ter ondersteuning van intelligente, software gestuurde functionaliteit. Autofabrikanten gebruiken hierbij de term “Software Defined vehicles”.
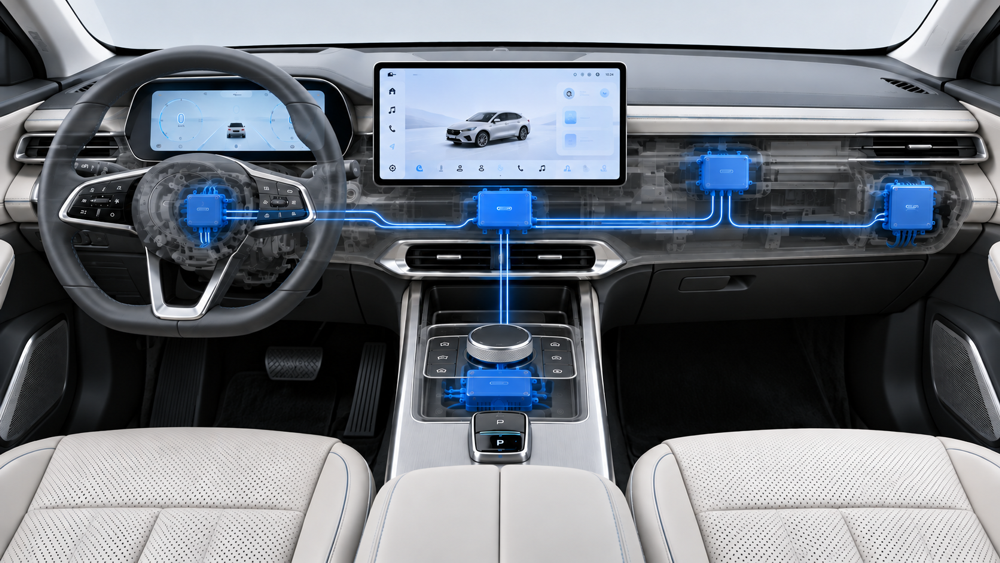
Daarnaast zijn de Batterij Electro Vehicles (BEV’s) op de markt gekomen. Zij beschikken niet over de traditionele verbrandingsmotor, transmissie(s) en overige aandrijfcomponenten die via individuele ECU’s aangestuurd worden. EV’s hebben een geïntegreerde aanpak waarbij battery management en powermanagement met elkaar verweven zijn.
Communicatie verschuift in Software Auto’s van de klassieke signaal gedefinieerde communicatie – zoals CAN-bus is bedoeld - naar de service georiënteerde communicatie zoals die in IT-netwerken toegepast wordt.
De traditionele protocollen zoals CAN en CAN FD zijn daarvoor niet voorbereid en er ook niet bedoeld. De oorspronkelijk signaal communicatie blijft echter ook in de toekomst een groot deel van alle auto-communicatie omvatten. Dat zet de auto-industrie voor technische uitdagingen. Auto’s zijn een consumentenproduct in een hevig competitieve markt waar hoge betrouwbaarheid van elektronica en tegelijkertijd het minimaliseren van de kosten enorm belangrijk zijn.
Alle CAN-nodes eenvoudigweg voor ethernet-nodes omruilen is een erg complexe oplossing die verder geen voordelen bevat maar vooral nadelen brengt. Een groot aantal ECU’s van zowel een CAN FD als een Ethernet Netwerk aansluiting voorzien is uiteindelijk ook niet de beste oplossing, want het maakt de topologie complex en minder betrouwbaar.
CAN XL
Op indicatief van Volkswagen heeft de Duitse auto-industrie CAN XL - XL staat voor 'eXtra Long' - ontwikkeld, een nieuwe variant van CAN, naast CAN Classic en CAN FD. CAN-XL is de volgende generatie van de Controller Area Network-familie, ontworpen om te voldoen aan de eisen op het gebied van bandbreedte, betrouwbaarheid en schaalbaarheid van moderne automobiel- en industriële systemen. De belangrijkste aanpassingen op een rijtje:
- Hogere snelheid
CAN XL maakt bitrates tot 20 Mbit/s mogelijk en komt daarmee in ethernet snelheden. - Veel meer data
Het dataveld is toegenomen tot 2048 bytes. Dit maakt het gebruik van protocollen op hogere IT-lagen, zoals IP, en zelfs het tunnelen van volledige Ethernet-frames mogelijk - Interoperabiliteit met CAN FD
CAN FD werkt samen met CAN XL, zonder dat aanpassingen nodig zijn. Zodoende kunnen direct gemengde CAN FD / CAN XL-netwerken toegepast worden. - Beveiliging
Het optionele CANsec-beveiligingsprotocol vormt een bouwsteen om aan toekomstige cyberbeveiligingseisen te voldoen. - Frame fragmentatie
Mogelijkheid verzenden van langere frames uit te stellen om aan de realtime-eisen in besturingstoepassingen te voldoen. - Virtual CAN Network ID
Wijst CAN-frames toe aan virtuele netwerken, vergelijkbaar met VLAN’s in Ethernet. - Overige aanpassingen
Verbeterde driefasige CRC-architectuur, verbeterde prioriteitsafhandeling en verhoogde robuustheid
CAN-XL is echter geen eenvoudige uitbreiding van CAN-FD: het is een nieuwe protocollaag die compatibel blijft met het CAN-ecosysteem en tegelijkertijd communicatie met hoge bandbreedte en lage vertraging mogelijk maakt voor de volgende generatie ECU’s, sensoren en gateways. CAN XL heeft verder een nieuw type transceiver nodig om de hoge snelheden te bereiken.
CAN XL vs Automotive Ethernet
CAN XL biedt datasnelheden tot 10–20 Mbit/s, wat een enorme sprong voorwaarts is voor CAN. Wat pure bandbreedte betreft is dat echter geen vergelijk met Automotive Ethernet. Dat draait tegenwoordig doorgaans op 100 Mbit/s (100BASE-T1).
De doorvoersnelheid is echter slechts één aspect: realtime gedrag en determinisme zijn even belangrijk in auto besturingssystemen. Hier heeft CAN XL een inherent voordeel dankzij de arbitrage van CAN: korte berichten met hoge prioriteit komen vrijwel onmiddellijk door met een maximale vertraging op microsecondeniveau zodra de bus vrij is. Ethernet beschikt niet over realtime structuur of priorisering. Dat kan wel toegevoegd worden – denk aan industriële protocollen als PROFINET IRT of EtherCAT - maar dat maakt dergelijke protocollen duur en complex.
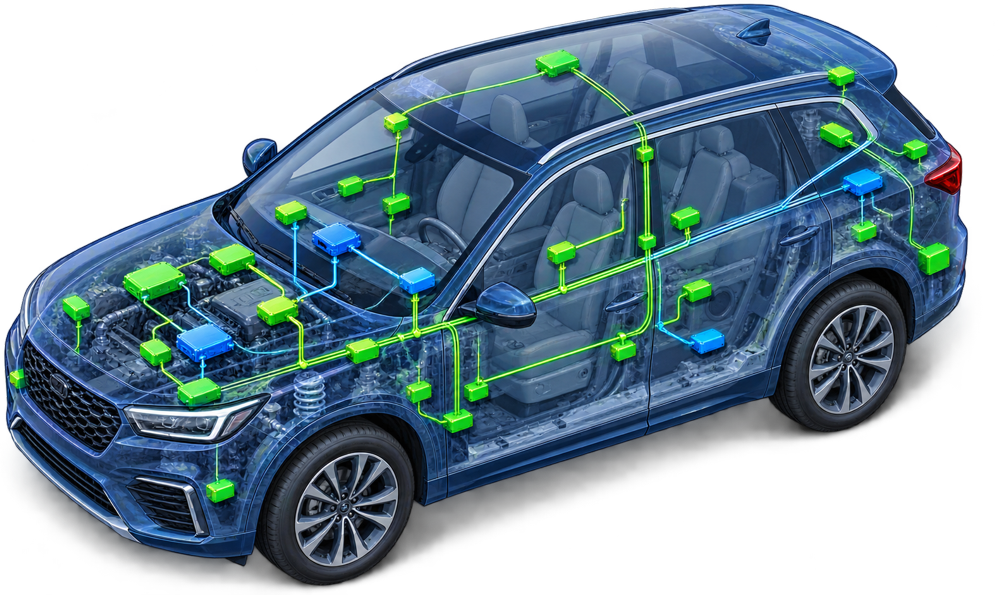
CAN-bus wordt zoveel in autos toegepast omdat het betrouwbaar én goedkoop is. CAN-controllers zijn in microcontrollers geïntegreerd, de transceiver is een goedkope bouwsteen, en de bekabeling - getwiste paren in een kabelboom - is lichtgewicht en eenvoudig.
Een ethernet node is van oudsher opgebouwd rond dure PHY-chips, linedrivers en multi twisted-pair afgeschermde bekabeling. Automotive Ethernet is daarom van meet af aan kosten geoptimaliseerd. Het werkt met single-pair niet-afgeschermde kabels en compacte PHY’s. Echter het blijft ethernet, dus is er een actieve netwerkcomponenten nodig – zoals hubs of switches - , in plaats enkel een tweedraads bus. Ook de softwareoverhead is bij ethernet hoger omdat TCP/IP- of SOME/IP-stacks vereist zijn. Dat stelt weer eisen aan de rekenkracht van de microcontroller.
Dit maakt Ethernet duurder en complexer, met name voor eenvoudige nodes.
De CAN-bus beschikt over een uitgebreid ecosysteem dat in meer dan 30 jaar is opgebouwd – diagnostische tools, softwarestacks (OBD-II-diagnostiek, J1939, CANopen) en een groot aantal ingenieurs die ermee vertrouwd zijn. CAN XL profiteert hier van achterwaartse compatibiliteit: het kan gebruikmaken van bestaande software (met updates voor grotere payloads) en is al opgenomen in AUTOSAR – dat is het standaardsoftwareplatform voor de automobielindustrie. Leveranciers van testapparatuur zoals PEAK Sysytem en anderen hebben al ondersteuning voor CAN XL toegevoegd aan hun analysers en testapparatuur, zodat ontwikkelaars met CAN XL op dezelfde manier kunnen werken als met CAN of CAN FD.
Ethernet daarentegen brengt het enorme ecosysteem van IT en computernetwerken met zich mee. Dat is een enorme schat aan technologie - zoals protocollen, beveiliging, bestaande chips uit de consumentenindustrie -, maar ook een risico en leercurve om dat betrouwbaar in de auto-industrie toe te passen.
| Functie | CAN XL | Automotive Ethernet |
|---|---|---|
| Maximale gegevenssnelheid | Tot 20 Mbit/s | Tot 10 Gbit/s |
| Grootte van de payload | Tot 2048 bytes | Doorgaans 1500 bytes (MTU) |
| Transmissiemedium | Getwist paar (120 Ω) | Getwist paar, coax, glasvezel |
| Typische topologie | Lijn met kleine stervormige vertakkingen | Ster-, boom- en ringstructuren |
| Belangrijkste toepassingen | Zonale architecturen, tunneling, sensorfusie | Infotainment, backbone, toepassingen met hoge bandbreedte |
| Achterwaartse compatibiliteit | Volledig met CAN CC en CAN FD | Geen |
CAN XL is samengevat niet bedoeld als concurrent van ethernet, maar als aanvulling hierop. Het is compatibel met CAN FD zodat CAN XL gemixt kan worden met bestaande CAN FD nodes.