Ontdek de techniek achter het CAN protocol. CAN Classic - voorheen CAN 2.0 - is de basis van alle CAN protocollen, ook van CAN FD en CAN XL.
Dit is een serie artikelen over de techniek achter CAN. Aan het eind van iedere bijdrage, is een knop naar het volgende artikel, of kies een specifiek onderwerp onderaan links uit het menu.
Klik juist helemaal bovenaan, voor het overzicht van alle know-how's.
Controller Area Network
CAN - Afkorting voor Controller Area Network - werd in 1986 ontwikkeld door Bosch om elektronisch modules in auto's met elkaar te verbinden. Zodoende konden nieuwe functies ontwikkeld worden: anti-spin control bij het optrekken van een auto kan bijvoorbeeld worden gerealiseerd als het ABS systeem informatie over het doorslippen van de wielen doorgeeft aan het motormanagement systeem.
Later werd CAN ook toegepast om complexe kabelbomen te vereenvoudigen door signalen over bijvoorbeeld verlichting naar modules in de koplampen te versturen. Bosch ontwikkelde een nieuwe bus omdat bestaande protocollen niet aan de eisen van de auto-industrie voldeden.
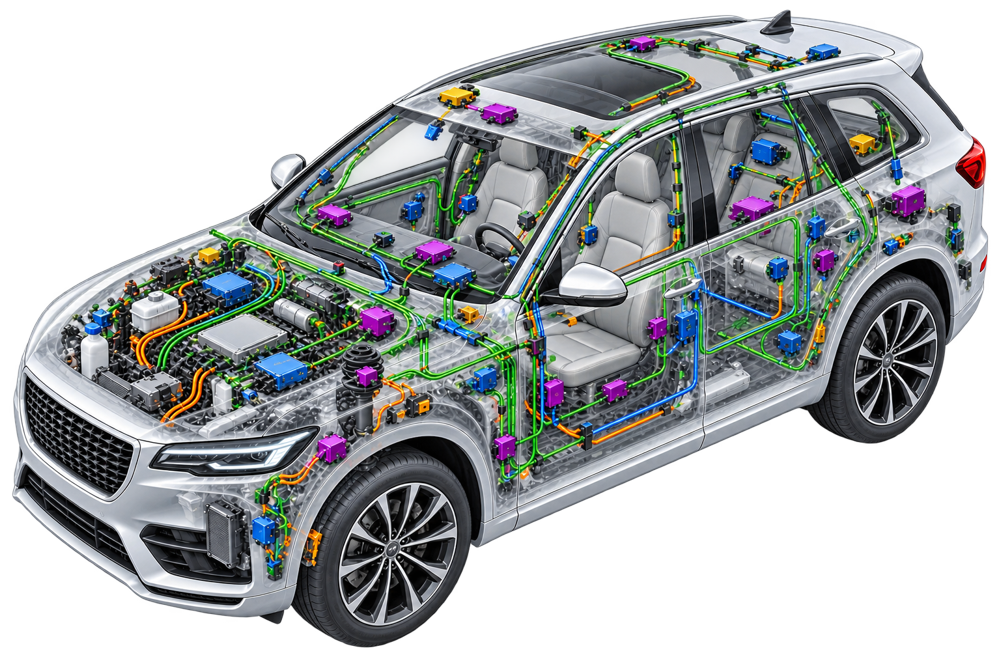
De autofabrikanten wilden vooral een kosteneffectieve oplossing die tegelijkertijd real-time en onder alle omstandigheden betrouwbaar werkt. De eerste CAN-bus toepassing was in de Mercedes Benz 500E uit 1990. De eerste echte volumeproductie was ook Mercedes, de S-klasse uit 1991 met een CAN-busje met 5 ECU's op een rij.
Tegenwoordig bevat praktisch iedere auto één of meerdere CAN-bus netwerken. Vaak wordt hierbij een hogesnelheid bus gebruikt om elektronische modules met elkaar te verbinden zoals bijvoorbeeld ABS, Transmissie besturing, Motormanagement en dergelijke systemen. Een lagere snelheid bus verbindt modules in de deuren, het dak, het dashboard en bij de verlichting voor de comfort- en bedieningsfuncties. CAN - officieel nu CAN Classic - is als standaard vastgelegd in ISO 11898-1.
CAN vandaag
35 jaar nadat de eerst CAN-protocol controller chips op de markt kwamen neemt het gebruik van CAN nog altijd toe. De auto-industrie is nog altijd dé drijvende kracht achter CAN en afnemer van meer dan honderd miljoen (!) CAN-nodes per jaar. Naast auto's en vrachtwagen wordt het ook gebruikt in elke denkbaar mobiel systeem, zoals bijvoorbeeld zware voertuigen, schepen, treinen, bijzondere voertuigen, enzovoort. Daarnaast wordt CAN ook in toenemende mate ingezet in de industriële automatisering en in vele geïntegreerde systemen op allerlei toepassingsgebieden; van batterijsystemen tot containerkraan.
Hogere protocollen
Op basis van het CAN-protocol zijn diverse gestandaardiseerde hogere protocollen en profielen als CANopen, DeviceNet en SAE J1939 ontwikkeld. CANopen is een open standaard voor industriële toepassingen en wordt vaak in combinatie met PLC's gebruikt. J1939 is ontwikkeld voor Amerikaanse auto's maar is nu vooral bekend als standaard voor vrachtwagen en zware voertuigen. DeviceNet is ontwikkeld door Rockwell als bus voor industriële toepassingen.
Mede dankzij deze protocollen zijn totaaloplossingen voor de implementatie van gedistribueerde toepassingen beschikbaar voor geïntegreerde systeemimplementatie. Daarbij maken gestandaardiseerde communicatiemechanismen, Identifier-toewijzing, netwerk managementfuncties en talloze apparaat- en toepassingsprofielen compatibiliteit en het uitwisselen van apparatuur van verschillende fabrikanten mogelijk.
Voordelen
CAN-gebaseerde netwerken bieden, tegen lage kosten, hoge storingsongevoeligheid, hoge betrouwbaarheid en gestandaardiseerde communicatie die écht real-time is. De eisen die de auto-industrie aan elektronica en netwerken stelt zijn vergelijkbaar aan die van professionele toepassingen maar dan wel tegen de inkoopprijzen van consumentenproducten. Dankzij de hoge volumes is dat ook economisch rendabel.
Gebruiken auto's ook andere netwerken?
Ja, de auto-industrie is zo ontzettend groot – wereldwijd worden er meer dan 80 miljoen auto’s per jaar gefabriceerd – dat meerdere soorten netwerken naast elkaar worden gebruik om kosten-optimaal te produceren.
Er bestaan protocollen die eenvoudiger dan CAN zijn en gebruikt worden waar CAN te duur is. Aan de andere kant zijn er protocollen die veel sneller dan CAN zijn, voor bijvoorbeeld body-control of steer-by-wire toepassingen of juist voor multimedia. Ook ethernet wordt vaker gebruikt, bv voor IP-camera's.